
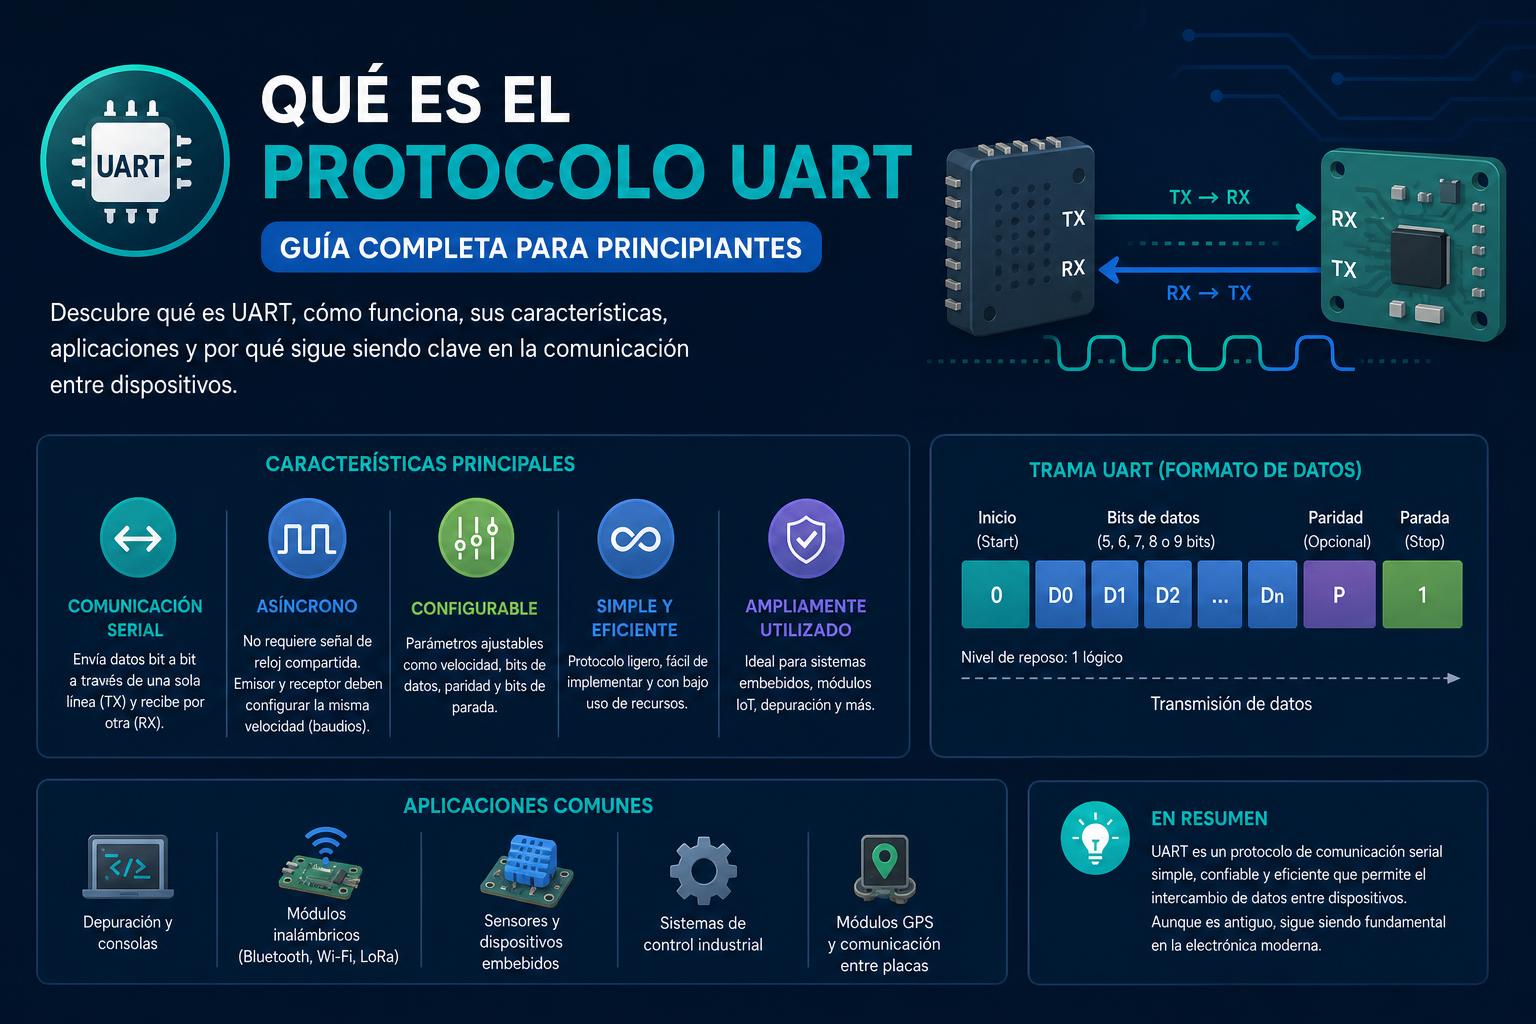
- El protocolo UART permite una transmisión fiable y sencilla entre dispositivos digitales mediante comunicación serie asíncrona.
- El ajuste correcto de parámetros como velocidad de baudios, bits de datos y paridad es clave para garantizar una comunicación efectiva.
- UART sigue siendo ampliamente utilizado en sistemas embebidos, sensores y módulos inalámbricos debido a su fácil integración y bajo coste.
El protocolo UART sigue siendo un pilar fundamental en la comunicación entre dispositivos electrónicos, tanto en entornos industriales como domésticos, y es uno de los primeros métodos adoptados para la transferencia de datos en serie. A pesar de la aparición de alternativas más recientes y complejas, UART continúa siendo la solución elegida para infinidad de sistemas integrados, microcontroladores, sensores y módulos de comunicación, especialmente en proyectos donde la simplicidad, fiabilidad y coste reducido son factores determinantes.
Si alguna vez has programado en Arduino, realizado proyectos con sensores, o simplemente has conectado tu ordenador a un dispositivo externo por puerto serie, probablemente has utilizado UART sin saberlo. Conocer el funcionamiento de este protocolo, sus ventajas e inconvenientes, y cómo se compara frente a otras tecnologías como SPI e I2C, es clave para cualquier desarrollador, técnico o aficionado a la electrónica digital moderna. En el presente artículo vamos a desgranar de forma extensa y clara qué es el protocolo UART, cómo se estructura, su funcionamiento técnico, campos de aplicación, detalles eléctricos, métodos de trabajo, y mucho más. Prepárate para adentrarte en el mundo de la comunicación en serie de la mano de uno de sus estándares más veteranos y versátiles.
¿Qué es el protocolo UART?
UART, cuyas siglas corresponden a Universal Asynchronous Receiver/Transmitter (Transmisor-Receptor Asíncrono Universal), es un dispositivo o circuito integrado que implementa una interfaz de comunicación en serie asíncrona entre dos dispositivos electrónicos. No se trata únicamente de un protocolo de software, sino de un método hardware que transforma señales de datos entre paralelo y serie en ambos sentidos, lo que facilita la transmisión de información por una sola línea de datos.
La naturaleza asíncrona es clave: a diferencia de protocolos como SPI o I2C, UART no emplea una señal de reloj compartida entre los dispositivos para cuadrar la temporización de la transmisión y la recepción. Cada extremo de la comunicación configura previamente una velocidad idéntica de baudios («baud rate») y un formato de trama de datos acordado. Si ambos coinciden, la comunicación discurre de forma fluida; si hay cualquier desfase, el intercambio de datos puede fallar estrepitosamente, o mostrarnos información indescifrable, lo que suele ocurrir si arbitrariamente se cambian las velocidades de los dispositivos conectados.
En esencia, UART se encarga de enviar y recibir información usando dos líneas principales: una de transmisión (TX) y otra de recepción (RX), además de la masa común (GND). Cuando un dispositivo necesita transmitir un dato a otro, lo envía bit a bit a través de la línea TX, mientras su receptor captura la secuencia por su línea RX. El proceso es transparente para el usuario, ya que el propio hardware UART se encarga de todas las tareas complejas de temporización y codificación.
Funcionamiento detallado de UART: Estructura y proceso de comunicación
Para realmente comprender cómo funciona un UART conviene repasar el proceso completo, desde que se tiene un dato listo para enviar hasta que el otro extremo lo reconvierte de nuevo en paralelo:
- Conversión paralelo-serie y viceversa: En el lado del transmisor, los datos (típicamente bytes) que se generan en paralelo dentro del microcontrolador o circuito integrado deben convertirse en una secuencia serie que viajará por la línea de transmisión. El UART realiza esta conversión de manera automática. En la recepción, el proceso se invierte, transformando la secuencia serie de nuevo en datos paralelos para su uso por el procesador receptor.
- Estructura de la trama UART: Cada transmisión se compone de varios elementos:
- Bit de inicio (Start Bit): La línea, que normalmente está en estado reposo (alta), baja a estado bajo (0) durante un ciclo. Esto señala al receptor que va a comenzar el envío de datos.
- Bits de datos: Se transmiten a continuación varios bits (comúnmente 5, 7, 8 o hasta 9) que constituyen la «carga útil». Es habitual que se comience por el bit menos significativo (LSB).
- Bit de paridad (opcional): Puede añadirse un bit extra para detectar errores sencillos de transmisión. Su uso es cada vez menos frecuente, pero sigue estando presente sobre todo en aplicaciones industriales o de seguridad crítica. Su configuración puede ser par/impar o sin paridad.
- Bit de parada (Stop Bit): Tras los datos y la paridad (si la hay), la línea retorna a estado alto durante uno o dos ciclos, indicando el fin de la transmisión de la trama. Puede configurarse uno o dos bits de parada según necesidades concretas.
Toda la operación ocurre de forma muy rápida y transparente gracias al hardware UART; el programador solo necesita enviar los bytes al buffer correspondiente y el chip se encarga de «empaquetar» y transmitir automáticamente.
GPIO: qué es, cómo funciona y todo sobre pines de entrada/salida digital
¿Por qué «asíncrono»? Ventajas y desventajas fundamentales
La diferencia principal, y motivo del término «asíncrono», está en la ausencia de una señal de reloj compartido. Los datos se transmiten bajo acuerdos previos de velocidad y formato, pero no hay ticks de reloj que marquen el ritmo y sincronicen bit a bit a ambos extremos. Aunque esto simplifica el cableado y permite ahorrar recursos, implica que el margen de error en la velocidad de baudios es pequeño. Si los relojes internos de ambos dispositivos se desincronizan demasiado, la transmisión puede causar errores.
Entre sus principales ventajas destacan:
- Simplicidad de implementación y bajo número de cables (solo TX, RX y GND)
- Ideal para comunicaciones de punto a punto y de corta distancia
- Requiere muy pocos recursos de hardware y software
- Coste reducido e integración universal en microcontroladores y módulos electrónicos modernos
Pero no todo son beneficios:
- No es apto para redes complejas de múltiples dispositivos; cada comunicación UART es básicamente «uno a uno»
- Las tasas de baudio tienen un techo práctico limitado, sobre todo en ambientes ruidosos o para largos cables
- El margen de error en el ajuste de velocidad y formato es muy bajo, lo que puede acarrear problemas sutiles difíciles de depurar
- No contempla nativamente métodos de direccionamiento múltiple ni bus compartido, limita la versatilidad respecto a soluciones como I2C o CAN Bus
RS485 al detalle: Qué es, cómo funciona y aplicaciones industriales imprescindibles
Comparación de UART con otros protocolos serie: SPI, I2C, RS-232 y USART
Dado que UART se suele estudiar junto a otros estándares como SPI, I2C y RS-232, no está de más repasar brevemente sus principales diferencias y aplicaciones ideales.
SPI (Serial Peripheral Interface)
- Arquitectura maestro-esclavo
- Durante la comunicación, se utilizan líneas de reloj y datos tanto para el maestro como para los esclavos
- Admite comunicación full-duplex y velocidades de transferencia mucho mayores
- Ideal para aplicaciones de alta velocidad y varios dispositivos (sensores, memorias, etc.)
I2C (Inter-Integrated Circuit)
- Bus serie síncrono bidireccional: una o varias líneas maestras y numerosos esclavos
- Necesita solo dos líneas: una de datos (SDA) y otra de reloj (SCL)
- Permite una red de muchos dispositivos pero a menor velocidad que SPI
- Exige lógica de direccionamiento y resistencias pull-up
RS-232
- No es un protocolo de transmisión, sino un estándar eléctrico/físico para definir niveles de tensión y conectores serie clásicos (DB9)
- Suele trabajar con UART a nivel físico, pero con tensiones invertidas y más robustas para entornos industriales o de PC
- Requiere transceptores o conversores para adaptar UART TTL a RS-232
USART
- Universal Synchronous/Asynchronous Receiver/Transmitter
- Puede funcionar tanto en modo UART (asíncrono) como como interfaz síncrona apoyándose en una línea de reloj, lo que permite aumentar aún más el rendimiento y la fiabilidad
- Muchos microcontroladores incluyen USART ajustable en ambos modos
Elementos técnicos de la señal UART y transmisión de datos
Niveles de tensión
Los protocolos UART trabajan habitualmente con tensiones de lógica TTL estándar (0V para «0» lógico, 3.3V o 5V para «1» lógico), aunque la norma RS-232 eleva y vuelve simétricas dichas tensiones (por ejemplo ±12V) para hacer el bus más inmune al ruido. Es crítico identificar si el dispositivo con el que vas a conectar usa niveles de 3.3V, 5V, o RS-232 para no dañar componentes accidentalmente.
Definición de los estados de la línea
En UART, y como regla general, la línea está en alto (reposo) cuando nadie transmite datos. Solo cuando empieza una transmisión, la línea baja durante el bit de inicio, después se transmiten los bits de datos, la paridad (si la hay) y posteriormente el o los bits de parada, tras los cuales la línea retorna a su estado de reposo (alto). Esta convención permite, entre otras cosas, detectar fácilmente un transmisor o cable averiado simplemente observando que la línea nunca cambia de estado.
Trama típica (Byte de transmisión)
¿Cómo viaja físicamente, por ejemplo, la letra ‘S’ (0x53 en ASCII, 7 bits: 1010011) a través de UART?
- La línea está en alto esperando (reposo)
- Aparece un bit de inicio, bajando a 0
- Comienzan a enviarse los bits de datos, generalmente el bit menos significativo primero (LSB): resultado de 1010011 transformado en 1100101 (invertido)
- Se transmite el bit de paridad si está configurado
- Se añade el bit de parada, la línea sube a 1 otra vez
Velocidad de transmisión o Baud Rate: concepto y consideraciones
El baud rate es otro de los parámetros esenciales de UART. Define cuántos bits por segundo se transmiten por la línea serie. Si envías a 9600 baudios, la línea puede transportar hasta 9600 bits por segundo. Sin embargo, hay que tener en cuenta la sobrecarga de bits de inicio, parada y, si lo hay, paridad: la cantidad de datos útiles transmitidos por segundo será ligeramente menor.
Comunmente las velocidades empleadas son 2400, 4800, 9600, 19200, 38400, 57600, 115200 baudios, entre otros múltiplos. En sistemas modernos, es común trabajar a 115200 bps y superiores, pero siempre teniendo presente que la integridad de la señal se degrada con cables largos o circuitos mal diseñados. Las velocidades más altas exigen cables cortos y buena calidad de aislamiento.
Limitaciones físicas y recomendaciones
- Longitud del cable: A mayor distancia, mayor resistencia y capacitancia, lo que puede distorsionar la señal sobre todo a altas velocidades. Si vas a manejar datos a más de 1Mbps, asegúrate de que tu cable es muy corto y bien apantallado.
- Calidad eléctrica: La presencia de ruido o interferencias en el entorno dificulta mantener la integridad de la comunicación; para ambientes industriales o de electrónica de potencia, se recomienda tasas de baudios más bajas o uso de buses diferenciales como RS-422/485.
- Sincronización: Es fundamental configurar exactamente la misma velocidad en ambos dispositivos, tanto transmisor como receptor, si no, aparecerán errores de comunicación o datos corruptos.
Guía exhaustiva sobre Modbus: funcionamiento, variantes y aplicación industrial
Bits de paridad y detección de errores en UART
El bit de paridad es un método clásico (aunque limitado) para reducir errores de transmisión. Se establece tras los bits de datos y puede configurarse como:
- Paridad par: El bit se ajusta para que el número de «1» transmitidos en la trama (datos+paridad) sea siempre par
- Paridad impar: Se ajusta para que el total de bits «1» sea impar
- Sin paridad: Simplemente se omite este bit y se prescinde de comprobación por este método
Si al recibir los datos, el total de «1» es diferente al que debería ser según la paridad configurada, el receptor detecta un error de transmisión. Sin embargo, este sistema no puede localizar cuál ha sido el bit erróneo ni corregirlo, ni tampoco detectar ciertos tipos de fallos, por lo que para entornos críticos se suelen emplear métodos adicionales o protocolos superiores de comprobación.
¿Qué ocurre si se detecta un error de paridad?
- Se desecha el byte completo y se espera una retranmisión (si el protocolo de alto nivel lo contempla)
- Si hay mucho ruido o interferencias, puede volverse tedioso transmitir datos válidos, ya que el número de errores crecerá y las retransmisiones aumentarán
Guía exhaustiva de MicroPython: qué es, cómo funciona y cómo aprovecharlo al máximo
Métodos de trabajo de una UART: Envío y recepción de datos
En sistemas modernos la gestión del envío y recepción de datos puede hacerse a varios niveles:
- Mediante sondeo (polling): El programa principal verifica constantemente si el UART ha terminado de transmitir o recibir un byte (basado en el bit de parada), lanzando el siguiente byte cuando el buffer está libre.
- Por interrupciones: El hardware UART genera señales de interrupción directa al terminar de enviar o recibir cada byte. El microcontrolador gestiona de forma automática la lectura y escritura de los buffers, liberando tiempo de CPU respecto al método anterior.
- Con buffer en anillo y FIFO (First In, First Out): Los UART modernos integran memorias FIFO de varios bytes que permiten enviar/recibir lotes largos de datos con muchas menos interrupciones, algo útil a altas velocidades o cuando la CPU está dedicada a tareas de cálculo.
- DMA (Direct Memory Access): En microcontroladores avanzados se puede configurar una transferencia directa entre RAM y UART, lo que minimiza la carga del procesador principal y permite transferir grandes bloques de información prácticamente en segundo plano.
La combinación de FIFO, buffers y DMA ha permitido dar un salto cualitativo en la robustez de UART incluso en aplicaciones de alto tráfico de datos, como sistemas de navegación inercial o registros industriales en tiempo real.
ESP8266: qué es, características, modelos y cómo sacarle todo el partido en la IoT
Control de flujo y estrategias de integridad de datos
Idealmente, la UART transmite datos de forma continua sin contraprestaciones; sin embargo, en la práctica pueden producirse ráfagas asíncronas que saturen los buffers, especialmente al recibir más datos de los que se pueden procesar. Para mitigar este problema, existen estrategias de control de flujo:
- Buffers de hardware/software para almacenar datos pendientes y procesarlos según la capacidad del microcontrolador
- Métodos de handshake como XON/XOFF o líneas de control RTS/CTS (más típico de estándares como RS-232), que permiten informar al emisor de cuándo debe pausar el envío temporalmente
- Ajuste de las tasas de baudio para garantizar que el canal «digiere» la velocidad que requiere la aplicación y el propio hardware
Configuraciones de conexión: Simplex, Dúplex y Multipunto
UART está diseñado principalmente para comunicación punto a punto: un transmisor conectado a un receptor único. Sin embargo pueden plantearse configuraciones variantes:
- Simplex: Un único canal de comunicación en una dirección (TX a RX únicamente, sin retorno)
- Dúplex: Canales cruzados que permiten enviar y recibir datos simultáneamente; cada dispositivo conecta su TX al RX del otro, y viceversa
- Punto a multipunto: No es la configuración estándar del protocolo, pero pueden crearse topologías básicas, siempre atendiendo al riesgo de colisiones de datos y limitaciones inherentes
Es importante conectar la masa entre todos los dispositivos para mantener una referencia eléctrica común y evitar errores en la transmisión.
UART en sistemas reales: ejemplos prácticos y aplicaciones
Entre los campos donde el protocolo UART sigue reinando destacan:
- Depuración en microcontroladores, bootloaders y sistemas embebidos
- Comunicación con sensores/actuadores de navegación en tiempo real (INS, IMU, acelerómetros, giróscopos)
- GPS, módulos Bluetooth clásicos, conectividad inalámbrica por puerto serie virtual (BLE UART), enlace con sistemas de telemetría o diagnóstico industrial
- Pantallas LCD, módulos GPS y periféricos básicos en Arduino y microcontroladores (ejemplo didáctico)
- Puertos serie estándar de PC, muchas veces convertidos de UART TTL a niveles RS-232
- Sistemas de navegación complejos, donde la latencia y simplicidad del protocolo UART encajan perfectamente (ver más)
Por su baja carga de hardware, mínima latencia y estructura de trama sencilla, UART es ideal en situaciones donde la pérdida puntual de datos no es catastrófica, el canal de comunicación es corto y el consumo de energía requiere ser mínimo.
Configuración y parámetros típicos UART en sistemas de desarrollo
Cuando se configura un UART es necesario ajustar varias opciones para cada conexión:
- Baud rate: (ej: 9600, 115200 bps…)
- Bits de datos: Normalmente 8 bits por byte, aunque algunos sistemas pueden requerir 7/9
- Bit de paridad: Ninguna, Par o Impar
- Bits de parada: 1 o 2 (dependiendo de requisitos de sincronización del receptor)
El ajuste preciso de estos parámetros en ambos lados garantiza la compatibilidad y la correcta interpretación de los datos.
Impacto de la longitud del cable y el entorno físico
La longitud y el apantallamiento de los cables son determinantes en la calidad de la comunicación. Los cables largos o de baja calidad elevan la capacitancia y resistencia, provocando pérdidas, errores y limitaciones en la velocidad máxima. Para velocidades elevadas, es recomendable mantenerse con cables cortos y blindados, y en entornos industriales se prefieren buses diferenciales como RS-422 o RS-485 para distancias mayores, aunque estos requieren hardware adicional.
Ejemplo de trama y flujo de datos en UART
Supongamos que transmitimos la palabra ‘Hola’ a 9600 bps, sin paridad, 8N1 (8 bits de datos, sin paridad, 1 bit de parada):
- El hardware UART prepara el byte (0x48), añadiendo el bit de inicio (bajo, 0), seguida de los bits de datos (01001000) y el bit de parada (alto, 1). El proceso dura solo microsegundos.
- El receptor sincronizado captura los bits y almacena la letra en un buffer para su uso.
Variantes y ampliaciones del protocolo UART
Existen extensiones que mejoran o modifican las capacidades básicas de UART:
- USART: Configurado en modo síncrono, permite mayores tasas de transmisión y menor sobrecarga de señal al eliminar bits de inicio y parada en ciertas implementaciones.
- Protocolos superiores: En sistemas avanzados, UART actúa como capa física, mientras que en capas superiores se implementan direccionamiento, control de errores, framing y handshake para mayor robustez y funcionalidad.
Consideraciones específicas para proyectos y módulos inalámbricos UART
Los módulos Bluetooth, WiFi y otros dispositivos inalámbricos siguen haciendo uso de UART para transmisión de datos «en crudo» (), permitiendo integración fácil en aplicaciones móviles y soluciones industriales.
- Estos módulos soportan modos máster/esclavo y múltiples conexiones, haciendo de UART la base del stack de comunicación inalámbrica.
- En BLE UART, se emplea un microcontrolador central para gestionar comandos y flujos de datos sin complicaciones, facilitando la interacción con sensores y actuadores remotos.
Aplicaciones modernas y tendencias actuales
Pese a avances como USB, UART mantiene su relevancia en entornos donde la robustez, bajo coste y simplicidad son prioritarios y el volumen de datos no requiere altas velocidades. Se emplea en dispositivos compactos, sistemas embebidos, redes industriales, módulos GPS, controladores de motores, depuración, actualizaciones de firmware y en aplicaciones aeroespaciales ().
Errores comunes y mejores prácticas al trabajar con UART
Algunos errores habituales en UART suelen ser:
- Cruzar las líneas TX y RX: Cada dispositivo debe conectar TX a RX del otro, evitando hacer TX-TX o RX-RX.
- No unir las tierras: La referencia eléctrica común (GND) es esencial para evitar errores impredecibles.
- Velocidades distintas: Configurar diferentes baudios en dispositivos sincroniza mal la comunicación.
- Cables mal protegidos o sin apantallamiento: La interferencia puede generar errores.
- Confundir UART TTL con RS-232: Las diferencias eléctricas pueden dañar componentes o impedir comunicación.
- Omitir configuración de paridad y parada: Si el otro equipo los requiere, la comunicación podría fallar.
Todo sobre el ESP32: Qué es, cómo funciona y para qué sirve